在只有一台机器人的场景中,管理通常不是难题。打开厂商后台,查看设备状态、任务进度和作业结果,基本就能掌握机器人的运行情况。
但当清洁、配送、巡检、服务等不同类型的机器人同时进入一栋楼、一个园区,项目方面对的就不再是一台设备,而是多个品牌、多个后台和多套彼此独立的任务信息。机器人都在运行,管理人员却很难从项目整体上回答一个最基本的问题:
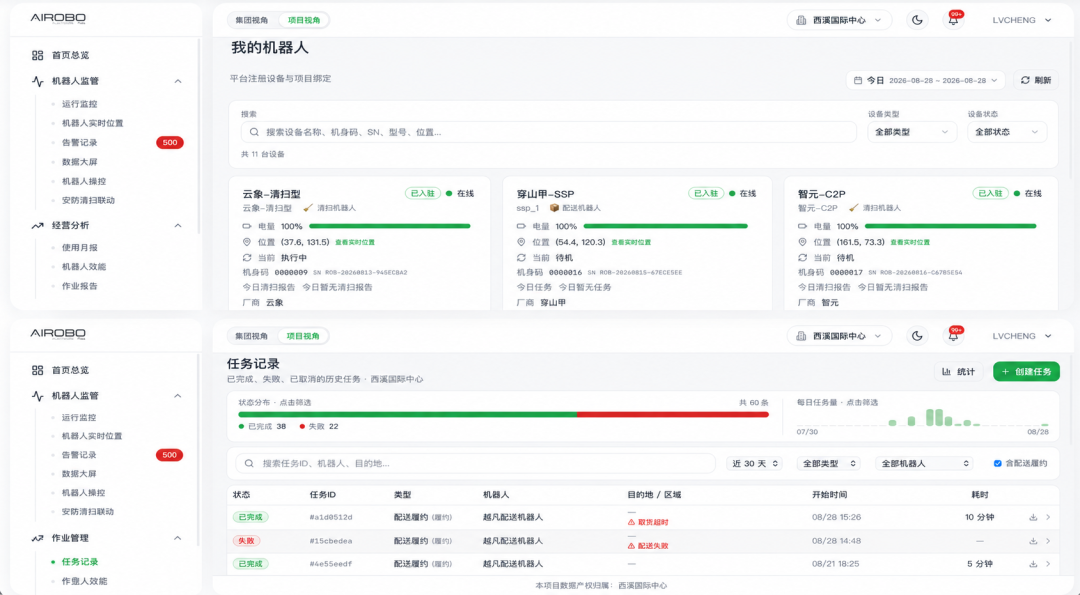
所谓多品牌统一管理,不能只停留在“把不同机器人显示在同一个页面”。因为设备在线,只能说明机器人已经连接。它正在执行什么任务、任务进行到了什么阶段、最终形成了什么作业结果,才真正决定项目方能否开展日常运营。在传统模式下,不同品牌机器人通常对应不同的管理后台。管理人员想了解整个项目的任务情况,需要先判断机器人属于哪个品牌,再进入对应系统,逐台查找设备和任务。当机器人数量和品牌数量不断增加,这种管理方式会迅速变得复杂。
AIROBO目前所做的,并不是替代各机器人厂商的系统去生成和分配任务,而是先获取不同机器人的任务信息,让原本分散在多个后台中的任务,能够在同一个平台中被查看。平台已经接入普渡、云象、高仙、智元、万为、越凡等多个机器人品牌,并支持机器人任务情况的实时查看。这一步看似只是“把任务汇集起来”,实际上改变了机器人项目的管理视角。
传统机器人后台通常以设备为中心。管理人员首先看到的是机器人是否在线、电量是否充足、当前位置在哪里。但项目运营真正关心的,并不只是设备本身。项目方更需要知道:今天有哪些任务正在进行;不同机器人当前承担了什么工作;哪些任务已经完成;整个项目的作业情况能否被统一掌握。这意味着,机器人管理需要从设备视角进一步转向任务视角。因为设备只是能力的载体,任务才是机器人能力转化为实际工作结果的中间环节。
一台机器人是否在线,是设备问题。机器人今天完成了什么工作,则是运营问题。
AIROBO将不同品牌机器人的任务信息汇集到同一个平台,本质上是在设备系统之上增加一层项目级的运营视图。管理人员不必先理解每一家厂商的产品逻辑,而是可以从整个项目出发,查看机器人正在承担哪些任务。
机器人开始不再只是分属于不同品牌的设备,而是成为同一个项目中的运营资源。
在讨论统一调度之前,必须先区分两个不同的技术阶段。第一个阶段,是获取任务。平台能够知道不同机器人正在执行什么,并将这些任务信息集中展示。第二个阶段,才是生成、分配和编排任务。平台根据项目需要决定由哪一台机器人,在什么时间、什么区域执行什么工作。
二者并不是同一件事。如果平台尚未建立完整的任务视图,就很难准确判断当前有哪些任务、哪些设备正在工作,以及整个项目处于怎样的运行状态。因此,统一获取任务并不是一个过渡性的展示功能,而是机器人运营体系中的事实基础。
先看见,才能判断。先形成统一认知,才有可能讨论更深层的管理能力。这也是为什么,多品牌机器人平台的建设不能一开始就只强调“控制了多少台机器人”。
对于真实项目而言,更基础的问题是:平台是否能够持续、准确地掌握这些机器人正在做什么。
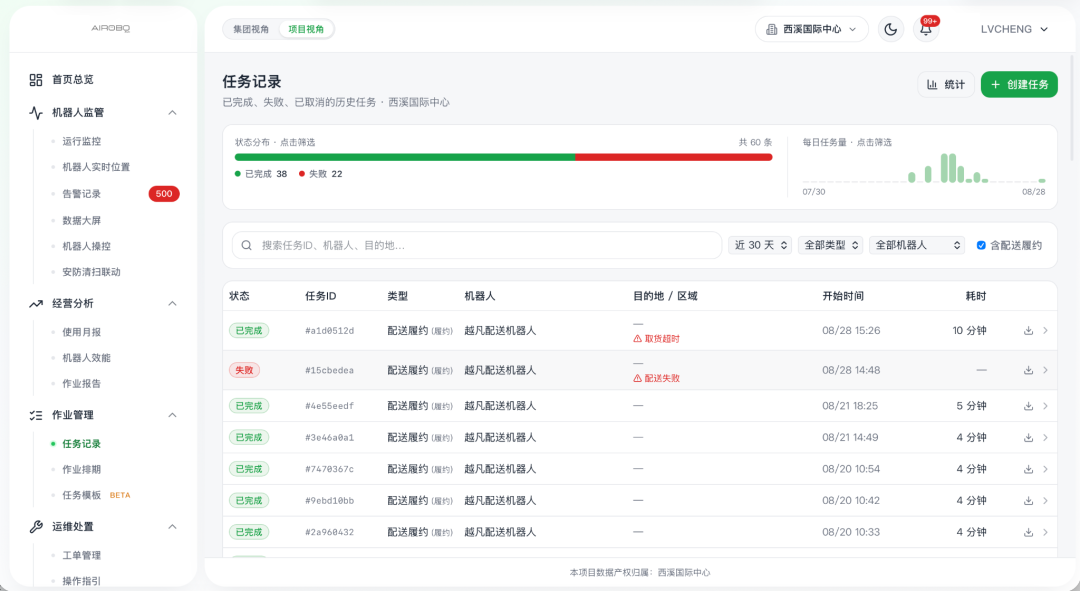
先形成统一认知,才有可能讨论统一调度
机器人数量增加并不可怕。真正影响规模化应用的,是机器人增加之后,项目的管理成本是否同步增加。如果每增加一个品牌,就要增加一套后台;每增加一种机器人,就要重新学习一种操作逻辑;每了解一次任务情况,都要在多个系统之间反复切换;那么机器人部署得越多,项目运营反而可能越复杂。统一任务视图的价值,就在于压缩这种复杂度。
它并没有改变机器人本体的作业能力,也没有取代厂商原有的控制系统,但它让项目方不再必须通过多个割裂的入口,才能理解整个项目发生了什么。对于机器人厂商而言,后台管理的是自己的设备。对于项目方而言,需要管理的却是整个空间中的工作。两者之间,正需要一个新的平台层。
项目平台管理整个空间中的工作
过去,机器人行业重点关注的是机器人能不能完成任务。
当多个品牌、多个类型的机器人开始进入同一个空间后,行业还需要解决另一个问题:
项目方能不能在同一套视野中理解所有机器人的工作。
AIROBO目前建立的多品牌任务获取能力,解决的正是这一基础问题。
它不是任务编排,也不是多机器人自动协同。它所完成的,是把分散在不同厂商系统中的任务信息,带入同一个项目级运营视图。这一步并不喧闹,却决定了机器人能否真正从独立设备走向统一运营。
因为机器人进入同一个空间,只是物理上的集中。
只有当它们的任务开始被同一个平台看见,多品牌机器人才能真正进入同一套运营体系。