过去一段时间,AIROBO持续介绍机器人统一运营平台在多品牌接入、任务数据、地图与位置、门禁梯控等方面的技术进展。
但对于一个真正面向现实场景的机器人运营平台来说,“能够接入”只是第一步。
当机器人真正进入住宅社区,面对不同楼栋、电梯、门禁、配送目的地和日常人员流动,平台能力才开始接受真实环境的检验。
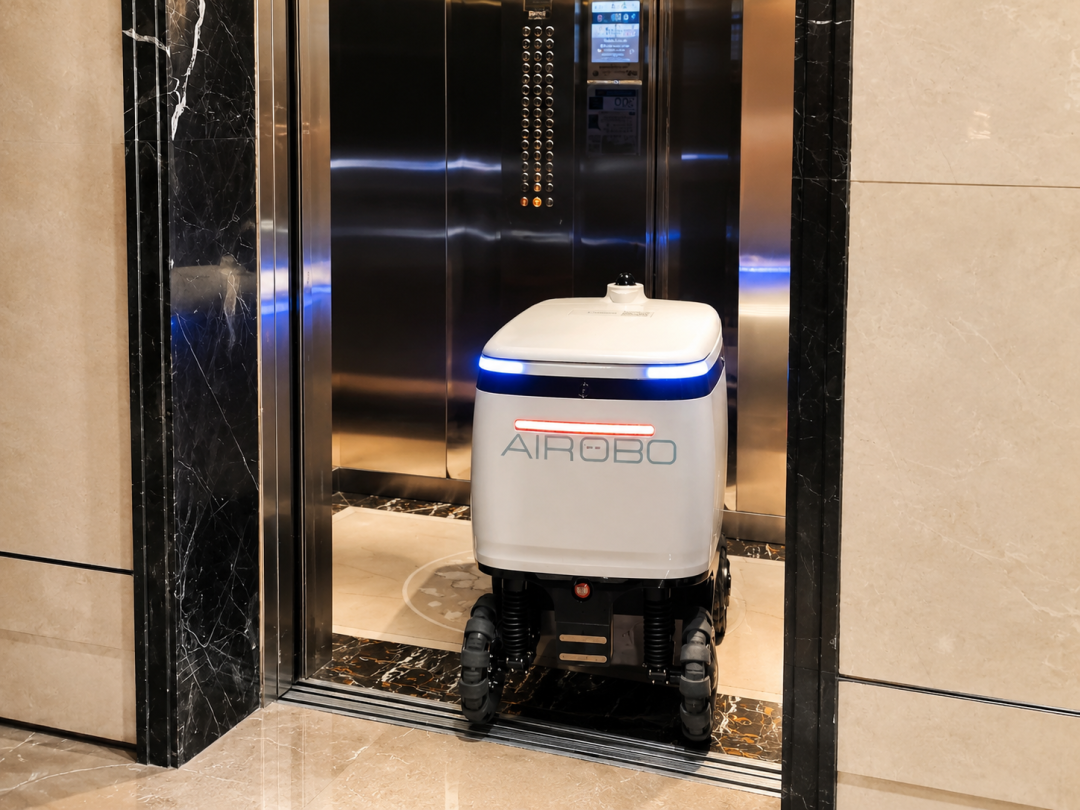
目前,AIROBO正在成都龙湖项目持续推进这一过程,机器人已逐步进入平台接入及真实任务测试阶段。
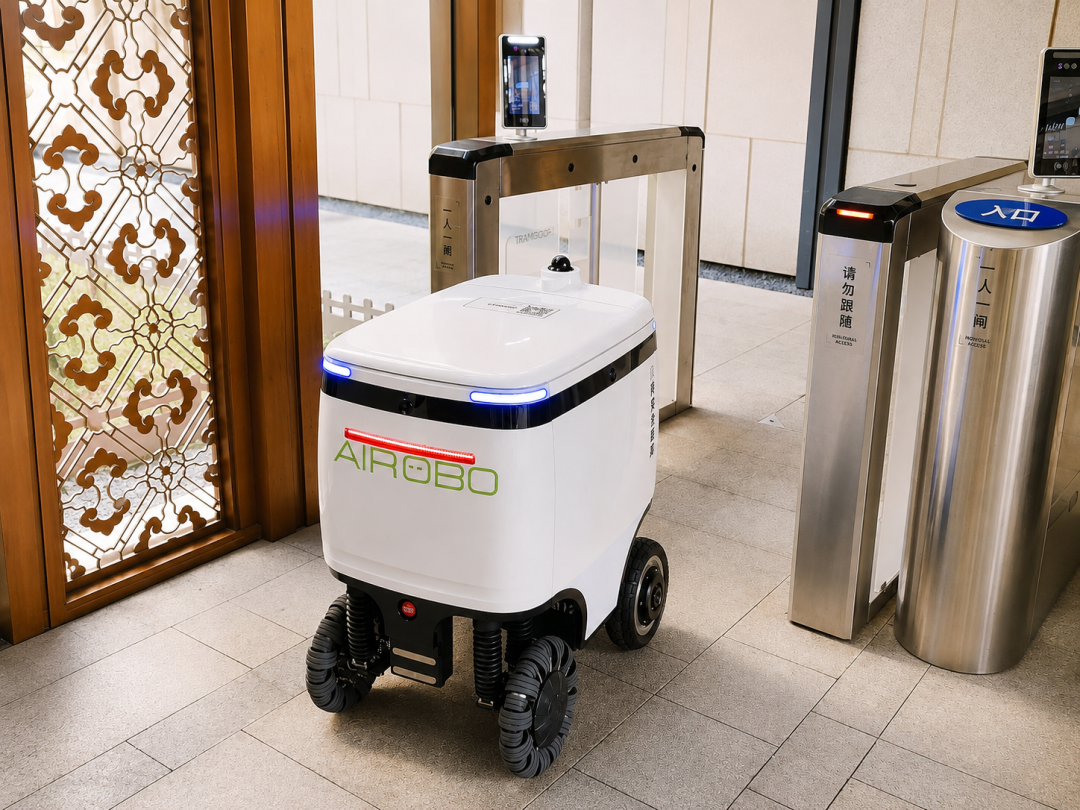
机器人进入一个真实物业项目,远比在实验环境中完成一次功能演示复杂。
一台机器人真正完成配送任务,背后需要经历一整条运行链路:
任务产生 → 平台接收 → 机器人执行 → 社区通行 → 电梯乘坐 → 到达目标位置 → 完成任务 → 数据回传。
其中任何一个环节出现问题,都可能导致任务无法完整完成。
因此,AIROBO在成都龙湖项目推进过程中,关注的并不只是机器人是否能够在平台上显示“在线”,而是机器人能否真正进入物业日常运营流程。
目前,项目正在围绕配送等实际场景,持续推进机器人平台接入、现场通行以及真实订单任务测试。
这意味着,AIROBO平台在项目中的角色,开始从单纯的设备连接进一步进入到任务运行与现场运营过程。
从用户角度来看,机器人完成一次配送似乎并不复杂。
机器人收到任务,前往目的地,再返回。
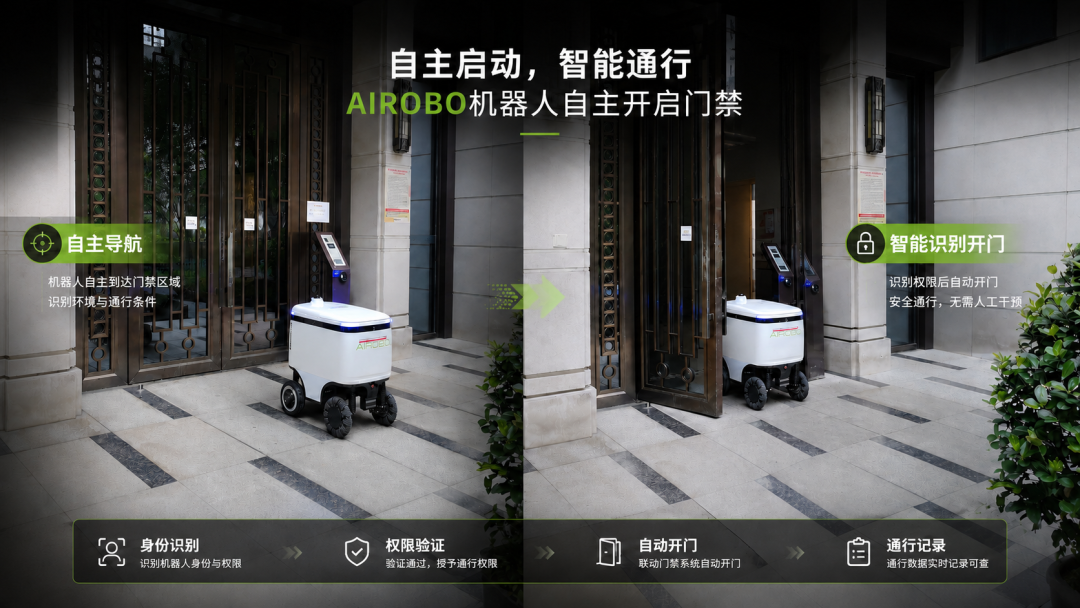
但真实社区环境中,机器人必须面对门禁、电梯、楼层权限以及不同区域之间的连续通行。
尤其是在住宅项目中,机器人不能依靠一套完全独立于物业设施之外的运行体系。
因此,成都龙湖项目此前已持续围绕门禁、梯控及机器人通行链路进行现场建设和联调。
AIROBO正在尝试将原本分别属于机器人、门禁、电梯和物业现场的多个环节,逐步纳入同一套任务逻辑之中。
机器人发起任务之后,平台需要知道:
是哪一台机器人?
正在执行什么任务?
需要进入哪个区域?
需要乘坐哪部电梯?
最终要到达哪里?
这些看似细小的问题,恰恰决定了一台机器人能不能真正融入物业运营。
机器人进入真实运行之后,另一个变化也正在发生。
过去,物业面对不同机器人时,往往更多看到的是一台台独立设备。
不同设备拥有自己的后台、自己的数据和自己的管理方式。
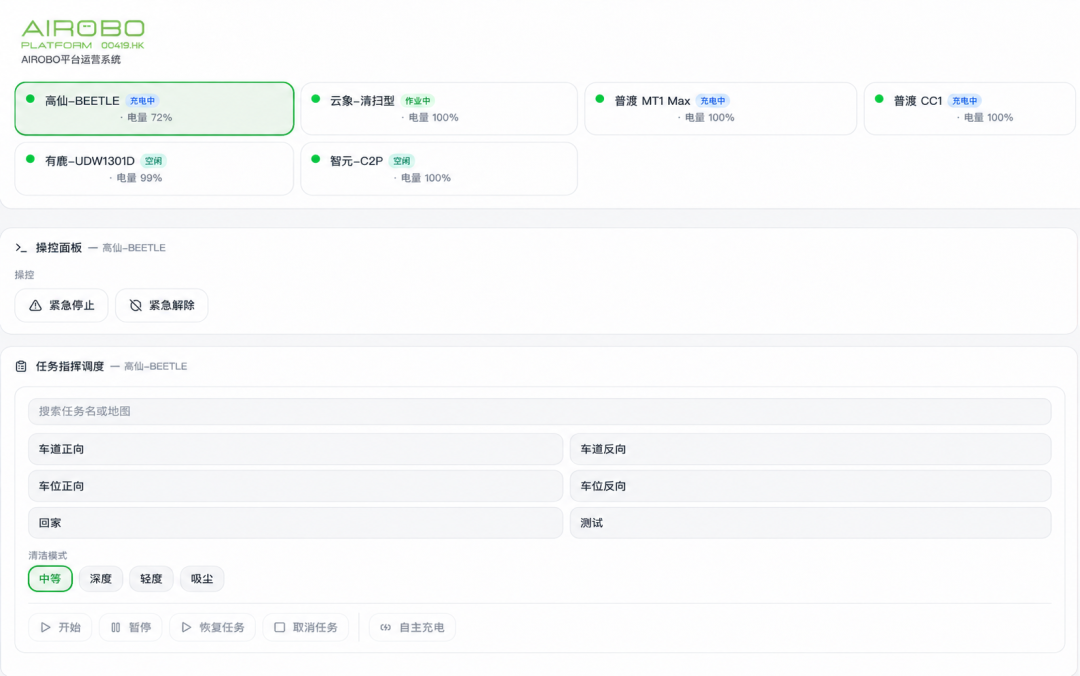
而随着机器人逐步接入AIROBO平台,项目现场产生的机器人状态、任务过程和运行数据,也开始进入统一的平台视图。
平台关注的不再只是:
“机器人有没有在线?”
还包括:
机器人正在执行什么任务?
任务目前进行到哪一步?
是否已经完成?
运行过程中有没有出现异常?
不同机器人的运行情况如何?
从设备在线,到任务可见,再到未来进一步形成运营数据沉淀,这是AIROBO在真实项目中持续验证的重要方向。
技术系统可以在实验室验证。
机器人也可以在测试环境完成一次完整演示。
但机器人最终面对的并不是实验室,而是每天都在发生变化的真实空间。
有人正在乘坐电梯;
有人正在通过门禁;
物业现场可能临时调整区域权限;
机器人可能同时出现多个任务;
网络、设备状态以及现场环境也可能随时发生变化。
这些问题,仅仅依靠一套技术Demo很难被完整暴露。
真实项目的意义,就是让技术真正进入这些“不标准”的环境。
对AIROBO而言,成都龙湖项目并不仅仅是把机器人放进社区运行,而是在真实物业场景中不断验证:
机器人接入是否稳定;
任务链路是否完整;
通行能力是否可以持续运行;
平台数据是否能够真正服务于现场管理。
这些真实运行过程中不断出现的问题,也会反过来推动平台能力继续完善。
AIROBO现阶段推进真实项目的核心目标,并不是完成一次展示。
真正重要的是:
当一套机器人运营链路在真实项目中被跑通之后,它能不能继续被复制到第二个、第三个项目。
这也是AIROBO持续推进成都龙湖、杭州绿城以及其他真实项目的重要原因。
不同项目的建筑环境、机器人品牌和物业需求都可能不同,但其中很多底层问题具有共性:
机器人如何接入;
任务如何统一管理;
门禁和电梯如何通行;
运行数据如何形成统一视图;
异常如何被发现;
机器人最终如何真正成为物业运营体系的一部分。
AIROBO正在通过一个个真实项目,把这些原本分散的问题逐步沉淀为平台能力。
机器人行业正在越来越多地进入真实商业场景。
但机器人真正规模化进入物业,并不是简单增加设备数量。
真正需要解决的是:
当机器人越来越多、品牌越来越多、任务越来越复杂以后,谁来统一管理这些机器人?
成都龙湖项目正在验证的,正是这个过程。
从设备接入,到真实任务;
从门禁、电梯,到完整通行;
从单台机器人运行,到平台统一看到任务和数据。
AIROBO正在一步一步推动机器人从“能够运行”,走向“能够持续运营”。
而这,也将成为AIROBO平台下一阶段真实项目推进的重要基础。