机器人正在越来越快地进入真实世界。
过去几年,行业更多关注的是机器人本身:能不能看得更准、走得更稳、做得更多,能不能拥有更强的自主决策能力。随着技术不断进步,配送、清洁、巡检、安防等机器人已经开始出现在社区、楼宇、园区和越来越多公共空间中。
但当机器人真正离开展厅和测试环境,一个新的问题也开始变得明显。
机器人越来越聪明,但我们今天所处的现实空间,并没有以同样的速度为机器人发生变化。
一台配送机器人能够自主导航,并不意味着它可以顺利完成一次完整配送。
它可能需要经过社区入口、门禁、楼栋、电梯和不同权限区域;一台清洁机器人也不仅需要“会清洁”,还需要在不同区域之间连续运行、完成补能,并在出现异常以后恢复任务。
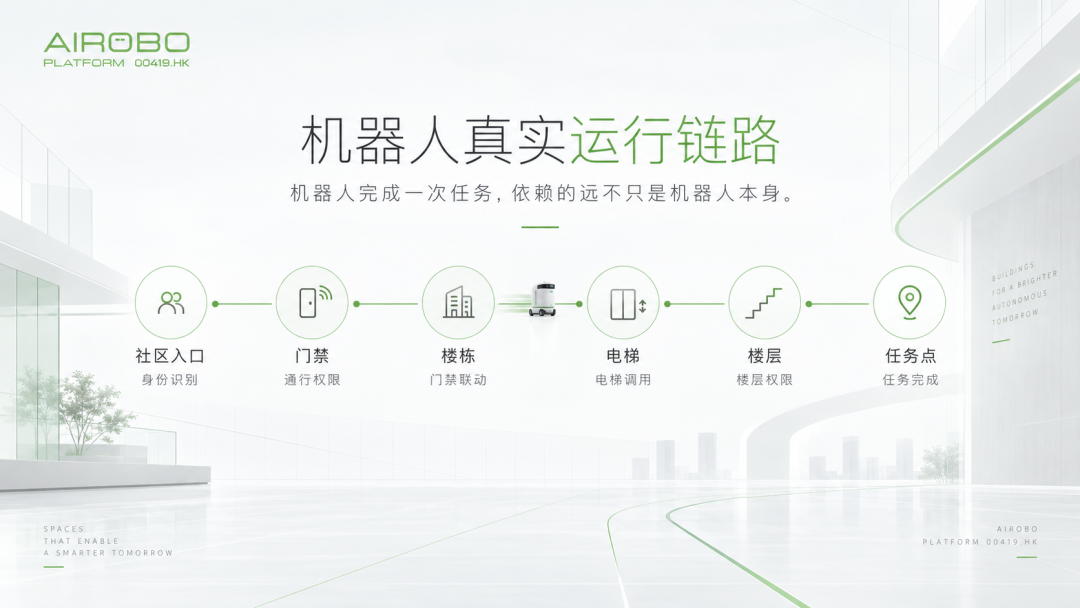
于是,真正影响机器人运行的因素开始越来越多地出现在机器人之外。
门能不能打开,电梯能不能使用,不同楼层是否能够连续通行,机器人与已有建筑设施之间能否顺畅协同,这些问题看起来和机器人的算法、传感器没有直接关系,却可能决定机器人最终是“能够演示”,还是“能够真正工作”。
这也是机器人产业从少量试点走向规模化应用以后,必须面对的一道现实门槛。
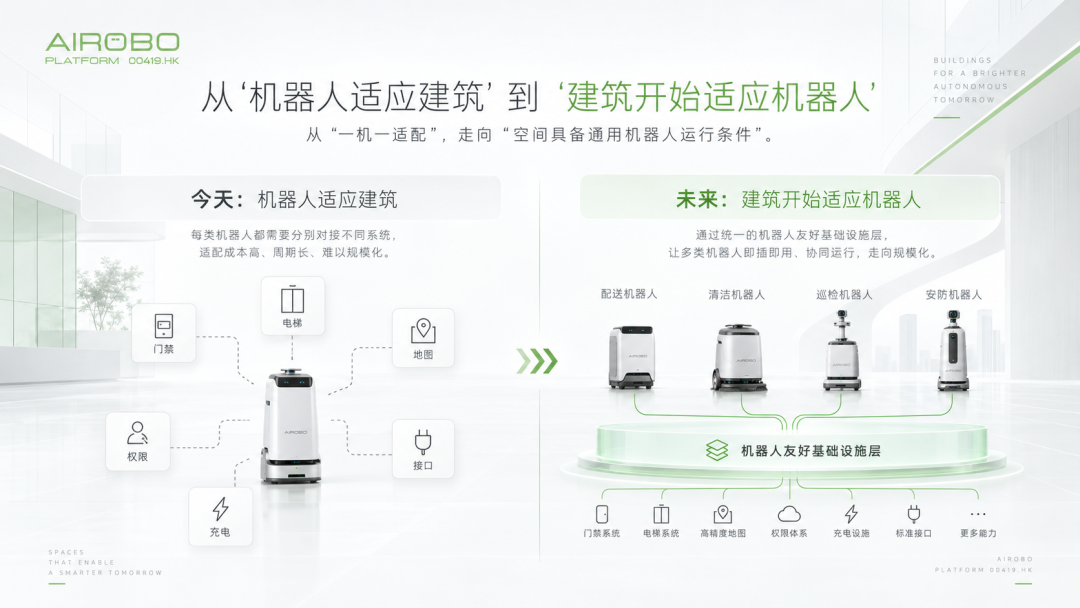
今天,大多数机器人进入一个新的场景,仍然需要重新适应环境。换一个建筑,需要重新理解空间;换一个项目,需要重新连接设施;换一种机器人,又可能重新进行一轮部署和调试。
机器人数量较少的时候,这种方式没有太大问题。但如果未来一栋楼里同时运行清洁、配送、巡检以及更多机器人,每增加一种设备都重新适配一次,整个系统的复杂程度也会越来越高。
这让我们开始思考一个反方向的问题:
未来是否仍然只是让机器人不断适应建筑,还是建筑本身,也会逐渐开始适应机器人?
很多新技术真正走向普及时,都经历过类似的过程。汽车普及以后,道路、停车和能源补给体系不断完善;移动互联网普及以后,网络成为基础设施;新能源汽车规模增长以后,充电条件也开始成为建筑和城市需要考虑的问题。
机器人或许也正在走向类似的阶段。
所谓“建筑适应机器人”,当然不是为了机器人重新设计一座城市。
它更像是一种新的空间思考方式。
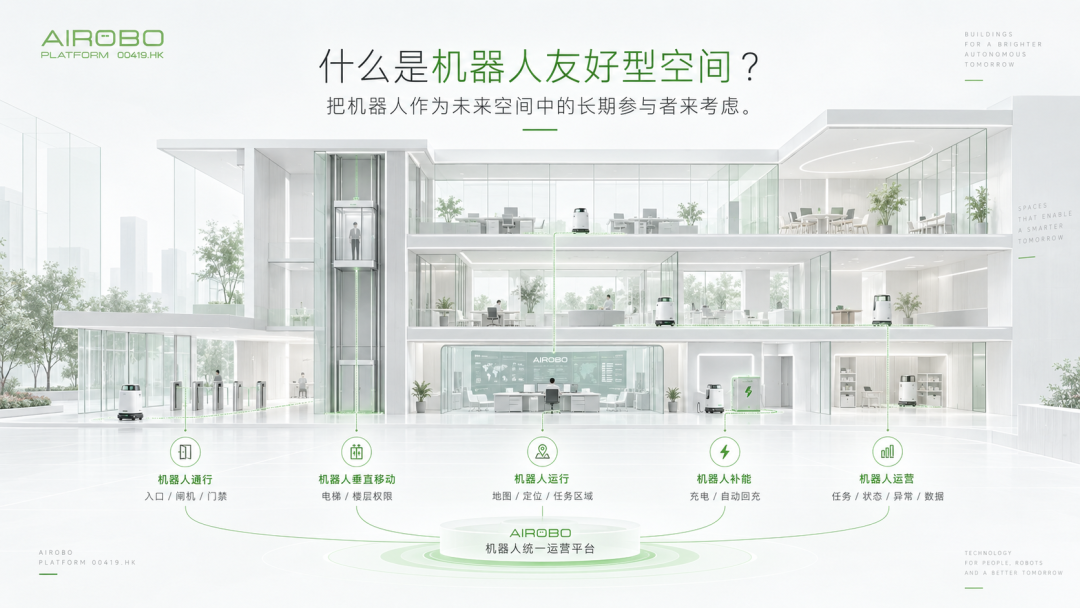
过去很多需要针对某一台机器人单独解决的问题,未来有没有可能逐渐变成一种更加通用的基础条件,让不同类型的机器人都可以更容易地进入、理解和使用同一个空间?
这就是“机器人友好型空间”值得讨论的地方。
它并不是为某一个机器人品牌建设专属环境,也不仅仅意味着增加某一种设备,而是开始把机器人作为未来空间中的长期参与者来考虑。
今天我们设计建筑,会考虑人的通行、安全、网络、电力和无障碍需求。那么未来,当机器人越来越普遍,空间规划和运营中是否也会逐渐多出一个新的变量——机器人?
如果未来一个社区、一栋楼宇能够让不同机器人更加自然地进入和运行,那么机器人进入真实场景的成本和复杂程度,也可能随之下降。
当这个问题只发生在一栋建筑里,它首先是一个空间问题;当机器人进入社区、园区、商业、交通、医院乃至更多公共空间以后,它就会逐渐变成一个更大的城市运行问题。
因为未来城市中的机器人不会只来自一家企业,也不会只承担一种任务。
越来越多不同品牌、不同类型的机器人进入同一个现实空间以后,如何让它们稳定运行,如何与既有设施形成更顺畅的协同,可能会成为机器人产业下一阶段越来越重要的课题。
换句话说,机器人产业未来要解决的,也许不仅是:“怎样造出更好的机器人?”
还包括:“怎样建立一个更适合机器人运行的现实世界?”
作为第三方机器人统一运营平台,AIROBO在真实场景实践中,也在持续关注机器人与建筑、空间以及城市运行之间正在发生的这种变化,并探索“机器人友好型空间”可能带来的新方向。
过去,我们一直让机器人学习如何适应人类建设的世界。未来,也许这个世界也会逐渐开始适应机器人。机器人真正进入千家万户,需要更好的机器人,也需要一个更加适合机器人运行的世界。